
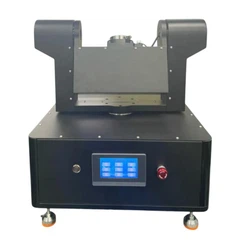

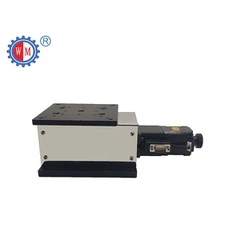


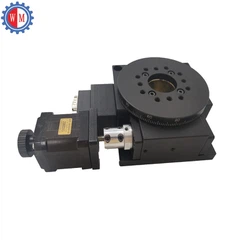
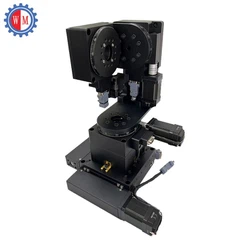



¡Hola! Como proveedor de escenarios verticales motorizados, estoy muy emocionado de poder hablar sobre los modos de control de estos increíbles dispositivos. Los escenarios verticales motorizados son como caballos de batalla en muchas industrias, desde la fabricación de precisión hasta la tecnología de salas blancas. Ayudan a mover cosas hacia arriba y hacia abajo con una precisión increíble, y el modo de control que elijas realmente puede mejorar o deshacer su funcionamiento.
Comencemos hablando de los diferentes tipos de modos de control comúnmente utilizados con las etapas verticales motorizadas.
Abierto - Control de bucle
El primero de nuestra lista es el control de bucle abierto. Es como el modo de control básico de nivel básico. En un sistema de circuito abierto, el controlador envía una señal al motor, indicándole cuánto moverse. Realmente no le importa lo que realmente haga el motor después de enviar esa señal.
Piense en ello como enviar un mensaje de texto a un amigo pidiéndole que camine 10 pasos hacia adelante. Enviaste el mensaje, pero no revisas si realmente caminaron esos 10 pasos. En el caso de un escenario vertical motorizado, el controlador ordena al motor que se mueva una cierta distancia. No hay ningún circuito de retroalimentación que indique si el escenario realmente alcanzó la posición prevista.
Este modo es bastante simple y rentable. No necesita muchos sensores adicionales ni sistemas de retroalimentación complicados. Es ideal para aplicaciones en las que no se necesita un posicionamiento súper preciso y la carga es bastante estable. Por ejemplo, si estás usando unEtapa de elevación motorizadaPara levantar un objeto liviano y distribuido uniformemente en una línea de ensamblaje básica, el control de bucle abierto podría ser suficiente.


Pero hay algunas desventajas. Factores externos como la fricción, los cambios de carga o el desgaste del motor pueden hacer que la plataforma no se mueva exactamente como se le ordena. Entonces, con el tiempo, el error de posicionamiento puede acumularse.
Cerrado - Control de bucle
Ahora pasemos al control de circuito cerrado. Esto es como el primo inteligente del control de bucle abierto. En un sistema de circuito cerrado, existe un mecanismo de retroalimentación. Se instalan sensores en el escenario vertical motorizado para medir su posición real. Luego, el controlador compara esta posición real con la posición deseada. Si hay una diferencia, el controlador ajusta la salida del motor para corregirla.
Es como tener un GPS en tu amigo que está caminando. Puedes comprobar constantemente si están en el camino correcto y decirles que ajusten sus pasos si no están en el camino correcto. Con control de circuito cerrado, la platina vertical motorizada puede alcanzar niveles de precisión mucho más altos. Incluso si hay cambios de carga u otros factores externos, el sistema puede adaptarse y mantener el escenario en la posición correcta.
ElEtapa de traducción del motor ZA menudo utiliza control de bucle cerrado cuando se utiliza en aplicaciones como microscopía o fabricación de semiconductores. En estos casos, el más mínimo error de posicionamiento puede provocar grandes problemas. Pero la desventaja es que los sistemas de circuito cerrado son más complejos y costosos. Es necesario invertir en sensores de alta calidad y en un controlador más sofisticado.
Control de motores paso a paso
Otro modo de control común es el control del motor paso a paso. Los motores paso a paso son excelentes para etapas verticales motorizadas porque se mueven en pasos discretos. El controlador envía una serie de pulsos al motor y cada pulso hace que el motor se mueva una cantidad determinada.
Es como una caja de música donde cada nota hace que una pequeña parte de la caja se mueva. La principal ventaja del control de motores paso a paso es su simplicidad. Puedes controlar la posición del escenario simplemente contando el número de pulsos. También es relativamente económico y puede proporcionar buena precisión para muchas aplicaciones.
Los motores paso a paso se utilizan a menudo enEtapa de posicionamiento vertical motorizada de recorrido cortodonde el rango de movimiento es relativamente pequeño. Sin embargo, los motores paso a paso pueden perder pasos si están sobrecargados o si la velocidad es demasiado alta. Y también pueden generar una buena cantidad de calor, lo que podría ser un problema en algunos entornos.
Control de servomotores
Por último, pero no menos importante, tenemos el control de servomotor. Los servomotores son motores de alto rendimiento que pueden proporcionar un movimiento muy preciso y suave. En un sistema de control de servomotor, el controlador monitorea continuamente la posición del motor y ajusta la potencia al motor para mantener la posición deseada.
Es como tener un piloto de carreras que ajusta constantemente la velocidad y la dirección según las condiciones de la pista. Los servomotores pueden manejar cargas más altas y velocidades más rápidas en comparación con los motores paso a paso. Son ideales para aplicaciones donde se requiere movimiento de alta velocidad y alta precisión, como en brazos robóticos o sistemas de inspección automatizados.
Pero al igual que los sistemas de control de circuito cerrado, las configuraciones de control de servomotores también son más caras. Necesita un servomotor de alta calidad, un controlador potente y, a menudo, algunos sensores adicionales.
Elegir el modo de control correcto
Entonces, ¿cómo se decide qué modo de control utilizar? Bueno, todo depende de tu aplicación específica. Si tiene un presupuesto ajustado y no necesita un posicionamiento súper preciso, el control de motor paso a paso o de bucle abierto podría ser el camino a seguir. Pero si se trata de tareas de alta precisión, como en las industrias médica o aeroespacial, probablemente lo que necesita sea un control de circuito cerrado o de servomotor.
También debe pensar en aspectos como la capacidad de carga, los requisitos de velocidad y el entorno donde se utilizará el escenario vertical motorizado. ¿Es un ambiente polvoriento? ¿Necesita que el escenario sea a prueba de explosiones? Todos estos factores influyen en la elección del modo de control correcto.
Como proveedor, he ayudado a muchos clientes a tomar estas decisiones. Siempre podemos ofrecerle asesoramiento basado en nuestra experiencia y los requisitos específicos de su proyecto. Si no está seguro de qué escenario vertical motorizado y modo de control son adecuados para usted, no dude en comunicarse con nosotros. Estamos aquí para ayudarle en cada paso del camino, desde la elección del producto hasta la instalación y el soporte posventa.
Si está interesado en conocer más sobre nuestros escenarios verticales motorizados o si está listo para iniciar el proceso de adquisición, simplemente póngase en contacto. Estamos ansiosos por conversar con usted sobre sus necesidades y ver cómo podemos ayudarlo a alcanzar sus objetivos. Ya sea para un proyecto de investigación a pequeña escala o una aplicación industrial a gran escala, tenemos la solución adecuada para usted.
Referencias
- Conocimiento general sobre los modos de control de escenario vertical motorizado gracias a años de experiencia en la industria.
- Manuales técnicos de diversos productos de escenario vertical motorizados.


