






¿Cómo ajustar suavemente la velocidad de rotación de una etapa de rotación motorizada?
Como proveedor de etapas de rotación motorizadas, entiendo el papel crucial que desempeña el ajuste suave de la velocidad en diversas aplicaciones, desde la fabricación de precisión hasta la investigación científica. Una velocidad de rotación bien controlada y suavemente ajustable puede mejorar significativamente el rendimiento y la precisión de su equipo. En este blog, compartiré algunas formas efectivas de lograr un ajuste suave de la velocidad de una etapa de rotación motorizada.
Comprender los conceptos básicos de las etapas de rotación motorizadas
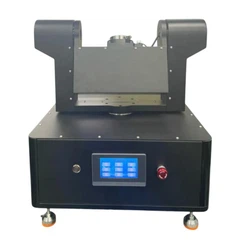
Antes de profundizar en los métodos de ajuste de velocidad, es fundamental tener un conocimiento fundamental de las etapas de rotación motorizadas. Una etapa de rotación motorizada es un dispositivo que puede girar un objeto alrededor de un eje fijo. Por lo general, consta de un motor, un mecanismo de transmisión, un sistema de control y una plataforma donde se coloca el objeto a girar.
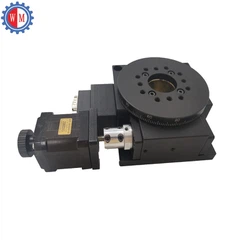
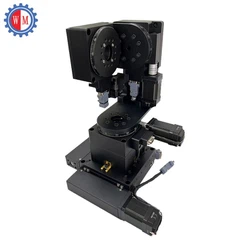
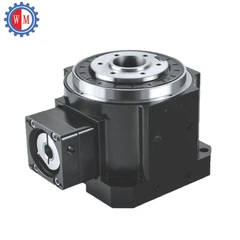
Existen diferentes tipos de etapas de rotación motorizadas disponibles en el mercado. Por ejemplo, elEtapa rotativa motorizada con dispositivo de engranaje helicoidalOfrece un alto par y un posicionamiento preciso debido a las propiedades únicas del engranaje helicoidal. ElEtapa de posicionamiento rotativo en miniaturaestá diseñado para aplicaciones donde el espacio es limitado pero aún se requiere una rotación de alta precisión. y elEtapa giratoria motorizada ópticaestá diseñado específicamente para aplicaciones ópticas, proporcionando una rotación suave y precisa para componentes ópticos.
Seleccionar el motor correcto
La elección del motor es el primer paso y el más crítico para lograr un ajuste suave de la velocidad. Diferentes motores tienen diferentes características que afectan el rendimiento del control de velocidad.
Motores paso a paso
Los motores paso a paso son una opción popular para etapas de rotación motorizadas. Se mueven en pasos discretos y su velocidad se puede controlar ajustando la frecuencia de los pulsos de entrada. Una ventaja de los motores paso a paso es su capacidad para mantener una posición con precisión sin un sistema de retroalimentación. Sin embargo, cuando se trata de un ajuste suave de la velocidad, los motores paso a paso pueden tener algunas limitaciones. A bajas velocidades, pueden producir vibraciones y ruidos audibles debido al movimiento paso a paso. Para superar esto, se puede utilizar la tecnología de micropasos. El micropaso divide cada paso completo en subpasos más pequeños, lo que da como resultado un movimiento más suave y una vibración reducida.


Servomotores
Los servomotores son otra opción. Utilizan un mecanismo de retroalimentación, generalmente un codificador, para monitorear continuamente la posición y velocidad del eje del motor. Esto permite un control de velocidad muy preciso y un funcionamiento suave en una amplia gama de velocidades. Los servomotores pueden adaptarse rápidamente a los cambios en la carga y mantener una velocidad constante. Sin embargo, generalmente son más caros que los motores paso a paso y requieren un sistema de control más complejo.
Controlar la fuente de alimentación
La alimentación del motor tiene un impacto directo en su velocidad de rotación. Al controlar el voltaje o la corriente suministrada al motor, puede ajustar su velocidad.
Control de voltaje
Para los motores de CC, ajustar el voltaje es una forma sencilla de cambiar la velocidad. Un voltaje más alto generalmente dará como resultado una velocidad de rotación más alta, mientras que un voltaje más bajo desacelerará el motor. Sin embargo, es importante tener en cuenta que la relación entre voltaje y velocidad no siempre es lineal, especialmente cuando el motor está bajo carga. Además, las condiciones de sobrevoltaje o subvoltaje pueden dañar el motor.
Control actual
Controlar la corriente que fluye a través del motor también puede afectar su velocidad. Al limitar la corriente, puede reducir la salida de par del motor, lo que a su vez puede ralentizar la rotación. El control de corriente se utiliza a menudo en combinación con el control de voltaje para lograr un ajuste de velocidad más preciso.
Implementación de un algoritmo de control fluido
Un algoritmo de control bien diseñado es esencial para un ajuste suave de la velocidad. El algoritmo de control recibe información del usuario o de un sensor y calcula la salida adecuada al motor para lograr la velocidad deseada.
Control Proporcional - Integral - Derivativo (PID)
El control PID es un algoritmo ampliamente utilizado en el control de velocidad de motores. Consta de tres componentes: proporcional, integral y derivativa. El término proporcional responde al error actual entre la velocidad deseada y la velocidad real. El término integral acumula el error a lo largo del tiempo y ayuda a eliminar cualquier error en estado estacionario. El término derivado predice el error futuro basándose en la tasa de cambio del error y proporciona una acción correctiva para evitar sobrepasos. Al ajustar los parámetros PID (Kp, Ki y Kd), puede optimizar el rendimiento del control de velocidad y lograr una aceleración y desaceleración suaves.
Control de lógica difusa
El control de lógica difusa es un algoritmo de control más avanzado que puede manejar sistemas complejos e inciertos. Utiliza un conjunto de reglas lingüísticas para aproximarse al razonamiento humano. En el contexto del control de la velocidad del motor, la lógica difusa puede adaptarse a condiciones cambiantes y proporcionar un ajuste suave de la velocidad sin la necesidad de modelos matemáticos precisos.
Consideraciones mecánicas
Además de los aspectos eléctricos y de control, los factores mecánicos también desempeñan un papel importante en el ajuste suave de la velocidad.
Transmisión por correa y engranajes
Si su etapa de rotación motorizada utiliza un sistema de transmisión por correa o engranajes, la tensión y alineación adecuadas son cruciales. Una correa suelta o engranajes desalineados pueden provocar vibraciones y tirones durante la rotación, lo que afectará la suavidad del ajuste de velocidad. Es necesario un mantenimiento regular, como comprobar y ajustar la tensión de la correa y la alineación de los engranajes, para garantizar un rendimiento óptimo.
Equilibrio de carga
La distribución de la carga en la etapa de rotación también puede afectar el ajuste de la velocidad. Una carga distribuida de manera desigual puede hacer que el motor trabaje más en un lado, lo que provoca fluctuaciones en la velocidad. Asegúrese de que el objeto a girar esté correctamente centrado y equilibrado en la plataforma.
Comentarios y seguimiento
La retroalimentación y el monitoreo continuos son esenciales para lograr y mantener un ajuste de velocidad suave. Se pueden utilizar sensores, como codificadores o tacómetros, para medir la velocidad real del motor. Esta información de retroalimentación se puede enviar de regreso al sistema de control, que luego puede realizar ajustes en tiempo real para mantener la velocidad estable.
Además, monitorear el desempeño de la etapa de rotación motorizada a lo largo del tiempo puede ayudar a identificar cualquier problema potencial de manera temprana. Por ejemplo, un aumento de la vibración o el ruido puede indicar un problema con el motor, el sistema de transmisión o el algoritmo de control. Verificar y analizar periódicamente los datos de rendimiento puede ayudar a prevenir averías y garantizar el buen funcionamiento del equipo.
Conclusión
Ajustar suavemente la velocidad de rotación de una etapa de rotación motorizada requiere un enfoque integral que tenga en cuenta la selección del motor correcto, el control de la fuente de alimentación, la implementación de un algoritmo de control adecuado, la consideración de factores mecánicos y la retroalimentación y el monitoreo continuos. Si sigue estas pautas, puede asegurarse de que su plataforma de rotación motorizada funcione de manera eficiente y proporcione una rotación precisa y suave.
Si está interesado en nuestras etapas de rotación motorizadas o necesita más información sobre técnicas de ajuste de velocidad, lo invitamos a contactarnos para mayor discusión y posible cooperación comercial. Estamos comprometidos a proporcionar productos de alta calidad y soporte técnico profesional para satisfacer sus necesidades específicas.
Referencias
- Dorf, RC y Bishop, RH (2016). Sistemas de control modernos. Pearson.
- Krause, PC, Wasynczuk, O., Sudhoff, SD y Pekarek, SD (2013). Análisis de Maquinaria Eléctrica y Sistemas de Accionamiento. Wiley.
- Guía del usuario de Fuzzy Logic Toolbox. Trabajos de matemáticas.


